Robot aspirateur qui tourne en rond : causes et solutions
Cercle serré, zigzag désordonné, arrêts inexpliqués : comment lire le motif d'un robot aspirateur qui tourne en rond et le remettre sur les rails, cause par cause.
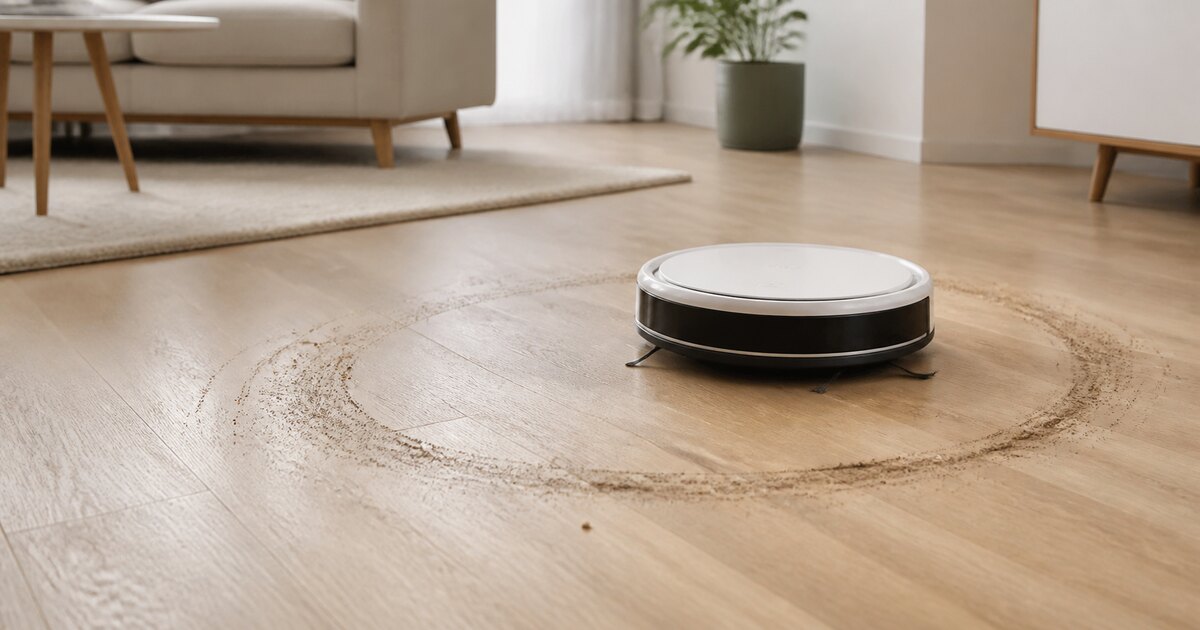
Réponse courte : un robot aspirateur qui tourne en rond n’est presque jamais « cassé » : soit une roue est bloquée ou encrassée et il pivote malgré lui, soit il a perdu ses repères et pivote pour les retrouver. Le motif trahit la cause : un cercle serré et régulier pointe vers une roue ou un pare-chocs, un errement désordonné vers les capteurs ou la carte. Nettoyage des roues et des capteurs d’abord, re-cartographie en dernier recours.
Lire le motif avant d’ouvrir le robot
Avant tout démontage, observez un cycle pendant deux ou trois minutes. La forme de la trajectoire est votre meilleur outil de diagnostic :
- Cercle serré, toujours dans le même sens : une roue motrice tourne moins vite que l’autre, ou plus du tout. Cause mécanique, quasi certaine.
- Rotation sur place par à-coups, comme si le robot butait dans le vide : pare-chocs coincé ou capteur d’obstacle qui déclenche à tort.
- Zigzag désordonné, lignes abandonnées, demi-tours sans raison : problème de perception — capteurs sales, sol piégeux, environnement changé.
- Le robot tourne, puis s’arrête tout seul avec un message : il a tenté de se relocaliser et a abandonné ; la cause est en amont, dans l’une des trois catégories précédentes.
Cette lecture évite l’erreur classique : re-cartographier (et tout perdre) alors qu’une simple touffe de cheveux autour d’un axe de roue suffisait à expliquer le cercle.
Cause n°1 : une roue bloquée ou encrassée
C’est la cause la plus fréquente et la plus vite réglée. Les roues motrices avalent cheveux, fils et poils d’animaux, qui s’enroulent autour de l’axe et finissent par freiner la rotation — la documentation d’iRobot classe d’ailleurs fils et textiles parmi les premiers objets à se prendre dans les rouleaux. Le robot croit avancer droit ; en réalité, une roue patine et il décrit un arc.
Le contrôle prend cinq minutes : robot éteint et retourné, faites tourner chaque roue à la main. Les deux doivent offrir la même résistance et revenir en position sous l’effet de leur ressort. Retirez aux ciseaux ou à la pince tout ce qui est enroulé autour des axes, y compris sous la roue pivotante avant, souvent oubliée. Vérifiez aussi qu’aucun petit objet — jouet, gravier, croquette — n’est logé dans le puits de roue ; si le robot s’est arrêté sur quelque chose, le guide pour identifier l’obstacle en cause aide à remonter à la source.
Cause n°2 : un pare-chocs coincé
Le pare-chocs avant est monté sur ressorts et doit claquer franchement quand on l’enfonce puis le relâche. Un choc contre un meuble, un grain de sable dans la glissière ou un autocollant mal placé peut le laisser légèrement enfoncé : le robot croit alors toucher un obstacle en permanence, recule, pivote, retouche « l’obstacle », et tourne ainsi indéfiniment sur place.
Appuyez plusieurs fois sur toute la largeur du pare-chocs, écoutez le retour, et passez un chiffon sec dans l’interstice. Un pare-chocs qui rentre mais ne ressort pas franchement mérite un démontage du cache pour retirer ce qui grippe la glissière.
Cause n°3 : des capteurs sales ou piégés par le sol
Sous le châssis, les capteurs de vide empêchent le robot de tomber dans l’escalier. Couverts de poussière, ils déclenchent à tort : le robot perçoit un précipice imaginaire, recule et pivote — parfois en boucle au même endroit. Un chiffon microfibre sec sur chaque fenêtre de capteur règle la question ; si le phénomène persiste sur sol propre, notre guide des fausses détections du capteur de vide détaille les cas retors.
Le sol lui-même peut piéger ces capteurs : un tapis très sombre ou un parquet noir mat absorbe le signal infrarouge et passe pour du vide. Si votre robot tourne en rond systématiquement au bord du même tapis foncé, le problème est connu et documenté dans tapis noir et capteur de vide. Nettoyez aussi les capteurs de suivi de mur (sur le flanc) et la fenêtre du télémètre laser ou de la caméra : un objectif gras rend la carte floue, et un robot qui voit flou tourne pour chercher un repère net.
Cause n°4 : un environnement qui ne correspond plus à la carte
Un robot à navigation laser ou caméra se localise en comparant ce qu’il perçoit à sa carte enregistrée. Trois changements banals suffisent à le perdre :
- des meubles déplacés en nombre (réaménagement, ménage de printemps) : les repères ne collent plus, le robot pivote pour se raccrocher à quelque chose de connu ;
- des surfaces réfléchissantes au ras du sol — miroir en pied, baie vitrée, meuble laqué — qui renvoient au laser des murs fantômes ;
- une pièce sombre pour les robots à caméra, qui perdent leurs repères visuels à la nuit tombée.
La parade ne coûte rien : relancez un cycle avec un éclairage normal, masquez temporairement le bas des miroirs, et laissez le robot partir de sa station, son point de repère le plus fiable, en veillant à ce qu’elle reste dégagée sur les côtés. Si une zone précise le perturbe à chaque passage, l’exclure proprement via les zones interdites est plus sain que de le laisser s’y débattre.
Cause n°5 : une carte corrompue
Reste le cas le plus rare : la carte elle-même est incohérente — cycle interrompu pendant la cartographie initiale, robot porté à la main d’une pièce à l’autre, mise à jour logicielle mal digérée. Les symptômes : le robot se croit dans la mauvaise pièce, nettoie des zones déjà faites, ou tourne au même endroit à chaque cycle alors que roues et capteurs sont propres.
C’est ici, et seulement ici, que la re-cartographie complète se justifie. Faites-la dans de bonnes conditions : pièces rangées, portes intérieures ouvertes, lumière du jour, robot partant de sa station. Notez que toute modification physique du parcours — y compris l’ajout d’une rampe de seuil — peut nécessiter la même opération, décrite dans remapper après l’installation d’une rampe.
La méthode complète, dans l’ordre
- Observez deux minutes : cercle régulier ou errement désordonné ?
- Roues : rotation libre, résistance identique, axes débarrassés des cheveux.
- Pare-chocs : course franche, retour net, glissière propre.
- Capteurs : fenêtres de vide, suivi de mur, laser ou caméra, tous essuyés à sec.
- Environnement : lumière suffisante, miroirs masqués, départ depuis la station.
- Re-cartographie en dernier recours, dans des conditions idéales.
Dans l’immense majorité des cas, le robot est remis sur les rails à l’étape 2 ou 4 — sans aucun achat, avec un chiffon et une paire de ciseaux. Si les rotations s’accompagnent d’arrêts en erreur répétés malgré tout cela, poursuivez avec le diagnostic complet des blocages : la cause est peut-être un point précis du logement qui piège le robot à chaque passage.
Questions fréquentes
Mon robot tourne en rond puis s'arrête tout seul : est-ce la même panne ?
Souvent, oui. Un robot qui tourne sur lui-même cherche généralement à se repérer ou à compenser une roue qui ne répond plus ; s'il n'y parvient pas au bout de quelques dizaines de secondes, il abandonne le cycle et affiche une erreur. Traitez d'abord la cause de la rotation — roue, pare-chocs ou capteurs — et les arrêts spontanés disparaissent en général avec elle.
Faut-il refaire toute la carte quand le robot tourne en rond ?
Pas en premier réflexe. La re-cartographie efface les pièces nommées, les zones interdites et les plannings : c'est un dernier recours. Commencez par les causes mécaniques (roue, pare-chocs) et les capteurs sales, qui expliquent la grande majorité des cas. Ne relancez une cartographie complète que si le comportement persiste robot propre, dans un environnement stable et bien éclairé.
Un miroir ou une baie vitrée peut-il vraiment perdre un robot ?
Oui. Un télémètre laser ou une caméra qui reçoit un reflet voit une pièce fantôme derrière le miroir, ou un mur là où il n'y en a pas. Le robot tente de concilier cette perception avec sa carte, hésite, tourne, repart. Masquer le bas du miroir pendant les cycles, ou exclure la zone dans l'application, suffit souvent à stabiliser la navigation.
Transparence
Sources et références
Les caractéristiques constructeur citées dans ce guide ont été vérifiées sur ces pages.
- Préparation du sol : tissus et objets pouvant se prendre dans les rouleaux (nouvelle fenêtre) — Assistance iRobot Consulté le
Guides liés
-
Capteur de vide : fausses détections et arrêts injustifiés
Pourquoi les capteurs anti-chute d'un robot aspirateur déclenchent des arrêts injustifiés : capteurs sales, sols sombres ou brillants, et les solutions sûres.
-
Remapper après l'ajout d'une rampe ou un réaménagement
Votre robot évite encore un seuil équipé d'une rampe ? Pourquoi la carte mémorise l'obstacle et comment remapper, du simple recyclage à la cartographie complète.
-
Zones interdites : bien les utiliser avec un robot aspirateur
Quand une zone interdite est la bonne solution pour un robot aspirateur, comment la tracer avec la bonne marge, ses limites et les alternatives physiques.
-
Robot aspirateur et escalier : chute, détection et nettoyage des marches
Un robot aspirateur peut-il tomber dans l'escalier ou monter les marches ? Comment fonctionne la détection de vide, comment sécuriser le palier, et qui nettoie l'escalier.